
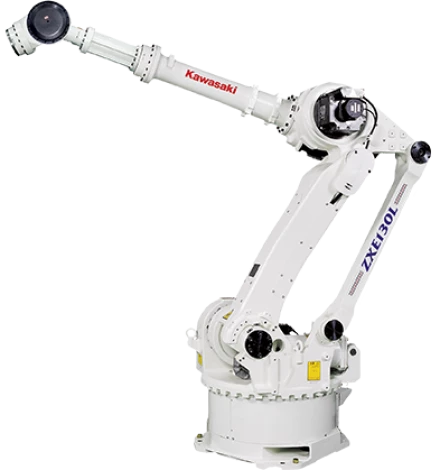
Краткие характеристики:
грузоподъемность:
130 кг
радиус действия:
2 951 мм
количество осей:
6
точность:
±0,3 мм
Области применения:
Точечная сварка
Сварка трением
Сборка
Обслуживание станков
Перемещение материалов
Механическая обработка
Распределение наполнителей
У промышленного робота Kawasaki модели ZX130 широкая рабочая зона и большая предельная досягаемость. Он легко справляется с самыми разнообразными задачами, начиная с точечной сварки и заканчивая упаковкой и палетированием.
Размеры и диапазоны движения
Детальные характеристики
ZX130L
Тип
Шарнирный робот
Управляемых осей (Степени свободы)
6
Полезная нагрузка на кисть (кг)
130
Предельная досягаемость (мм)
2 951
Повторяемость (мм) ✽1
±0.3
Угол поворота (°)
Рука вращение (JT1)
±180
Рука вперед-назад (JT2)
+75 — −60
Рука вверх-вниз (JT3)
+250 — −120
Запястье поворот (JT4)
±360
Запястье сгиб (JT5)
±130
Запястье вращение (JT6)
±360
Максимальная скорость (°/s)
Рука вращение (JT1)
110
Рука вперед-назад (JT2)
110
Рука вверх-вниз (JT3)
110
Запястье поворот (JT4)
140
Запястье сгиб (JT5)
135
Запястье вращение (JT6)
230
Момент силы (N•м)✽2
Запястье поворот (JT4)
735
Запястье сгиб (JT5)
735
Запястье вращение (JT6)
421.4
Момент инерции (кг•м2)✽2
Запястье поворот (JT4)
51.9
Запястье сгиб (JT5)
51.9
Запястье вращение (JT6)
27.4
Масса (кг)
1 400
Цвет корпуса
соответствует Munsell 10GY9/1
Монтажное положение
Пол
Встроенные вункции
Воздуховод (12мм × 2)
Требования по электропитанию (kVA)✽3
7.5
Контроллер
Америка и Европа
E02
Япония и Азия
E02
✽1: Значение соответствует ISO9283.
✽2: В случае использования поворотный стол, должен быть закреплен соответствующими болтами и штифтами.
✽3: В зависимости от нагрузки и характера движения.
Видеообзор модели:


Reviews
There are no reviews yet.