
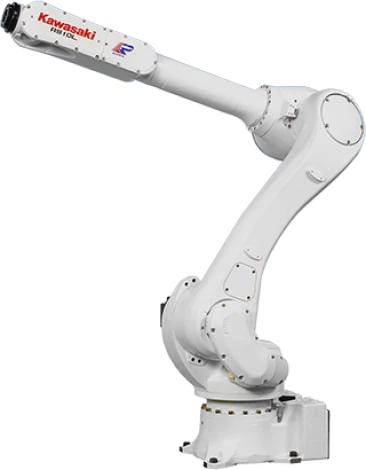
Краткие характеристики:
грузоподъемность:
10 кг
радиус действия:
1 925 мм
количество осей:
6
точность:
±0,05 мм
Области применения:
Сборка
Обслуживание станков
Перемещение материалов
Механическая обработка
Распределение наполнителей
Газодинамическое напыление
Модель RS010L, как и всю линейку промышленных роботов серии RS, отличает компактный корпус, высокая скорость и большая рабочая зона. Роботы предназначены для широкого применения для решения любых производственных задач.
Размеры и диапазоны движения
Детальные характеристики
RS010L
Тип
Шарнирный робот
Управляемых осей (Степени свободы)
6
Полезная нагрузка на кисть (кг)
10
Предельная досягаемость (мм)
1 925
Повторяемость (мм) ✽1
±0.05
Угол поворота (°)
Рука вращение (JT1)
±180
Рука вперед-назад (JT2)
+155 — −105
Рука вверх-вниз (JT3)
+150 — −163
Запястье поворот (JT4)
±270
Запястье сгиб (JT5)
±145
Запястье вращение (JT6)
±360
Максимальная скорость (°/s)
Рука вращение (JT1)
190
Рука вперед-назад (JT2)
205
Рука вверх-вниз (JT3)
210
Запястье поворот (JT4)
400
Запястье сгиб (JT5)
360
Запястье вращение (JT6)
610
Момент силы (N•м)
Запястье поворот (JT4)
22
Запястье сгиб (JT5)
22
Запястье вращение (JT6)
10
Момент инерции (кг•м2)
Запястье поворот (JT4)
0.7
Запястье сгиб (JT5)
0.7
Запястье вращение (JT6)
0.2
Масса (кг)
230
Цвет корпуса
соответствует Munsell 10GY9/1
Монтажное положение
Пол, потолок
Условия окружающей среды (эксплуатации)
Температурный режим (°C)
0 — 45
Относительная влажность (%)
35 — 85 (строгое отсутствие конденсата или инея)
Требования по электропитанию (kVA) ✽2
3.0
Степень защиты
Запястье: соответствует IP67 / Корпус / рука: соответствует IP65
Контроллер
E01
✽1: Значение соответствует ISO9283.
✽2: В зависимости от нагрузки и характера движения.
Видеообзор модели:


Reviews
There are no reviews yet.