
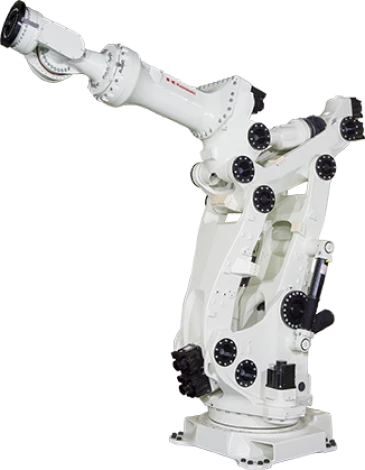
Краткие характеристики:
грузоподъемность:
1000 кг
радиус действия:
4005 мм
количество осей:
6
точность:
±0,1 мм
Области применения:
Перемещение материалов
Высокопрочный промышленный робот со сверхвысокой грузоподъемностью (до 1 000кг) и обширной рабочей зоной (предельная досягаемость – 4 005мм ). Запатентованный гибридный механизм, установленный в осях JT2 (вытягивание руки) и JT3 (движение вверх-вниз) не ограничивает движения этого робота громоздкими противовесами. Благодаря им робот с легкостью поднимает и перемещает большие веса и обладает высокой повторяемостью и точностью позиционирования. Жесткость конструкции и минимальный люфт в движениях позволяет использовать этого робота при клепке, сверлении, механической обработке и свариванию трением.
Детальные характеристики
MG10HL
Тип
Шарнирный робот
Управляемых осей (Степени свободы)
6
Полезная нагрузка на кисть (кг)
1 000
Предельная досягаемость (мм)
4 005
Повторяемость (мм) ✽1
±0.1
Угол поворота (°)
Рука вращение (JT1)
±150
Рука вперед-назад (JT2)
+90 — −40
Рука вверх-вниз (JT3)
+30 — −110
Запястье поворот (JT4)
±360
Запястье сгиб (JT5)
±120
Запястье вращение (JT6)
±360
Максимальная скорость (°/s)
Рука вращение (JT1)
65
Рука вперед-назад (JT2)
33.5
Рука вверх-вниз (JT3)
37.5
Запястье поворот (JT4)
65
Запястье сгиб (JT5)
65
Запястье вращение (JT6)
80
Момент силы (N•м)
Запястье поворот (JT4)
8 800
Запястье сгиб (JT5)
8 800
Запястье вращение (JT6)
4 410
Момент инерции (кг•м2)
Запястье поворот (JT4)
1 800
Запястье сгиб (JT5)
1 800
Запястье вращение (JT6)
1 200
Масса (кг)
6 500
Цвет корпуса
соответствует Munsell 10GY9/1
Монтажное положение
Пол
Условия окружающей среды (эксплуатации)
Температурный режим (°C)
0 — 45
Относительная влажность (%)
35 — 85 (строгое отсутствие конденсата или инея)
Привод
Бесколлекторный серво электромотор
Контроллер
E58
✽1: Значение соответствует ISO9283.
Видеообзор модели:




Reviews
There are no reviews yet.